Dự án

Ứng dụng

FAQ
Đo độ rung là gì? Giám sát, phân tích và chẩn đoán lỗi độ rung thiết bị
Câu hỏi thường gặp|Đo độ rung là gì?Máy móc chắc chắn sẽ tạo ra rung động, nhưng bạn có biết rung động này là bình thường hay bất thường? Sử dụng dịch vụ đo lường để hiểu dữ liệu sức khỏe của máy móc.
Tại sao phải sử dụng đo độ rung?
Dữ liệu độ rung - Cơ sở quan trọng để đánh giá tình trạng thiết bị
Máy móc chắc chắn sẽ tạo ra rung động, nhưng bạn có biết rung động này là bình thường hay bất thường? Sử dụng dịch vụ đo lường để hiểu dữ liệu sức khỏe của máy móc.
Thiết bị của bạn có rung động bất thường không? Bạn có biết rằng hiện tượng cộng hưởng trong môi trường cũng sẽ ảnh hưởng đến chất lượng hoạt động của thiết bị không? Để giám sát tình trạng sức khỏe của thiết bị, thiết bị cần có khả năng cảm biến. Hiện nay, chỉ cần kết hợp công nghệ cảm biến với dữ liệu tín hiệu được tạo ra từ việc ghi lại và phân tích sự khác biệt, có thể xác định xem máy móc có duy trì hoạt động bình thường hay không. Việc sử dụng các tín hiệu độ rung này có thể giúp phát hiện sớm hoặc dự đoán các hành vi động phức tạp có thể xảy ra như lỗi cơ học, lão hóa, lệch tâm, v.v. Đây là cơ sở quan trọng giúp các doanh nghiệp nâng cao tỷ lệ thành phẩm và hiệu quả R&D.
Độ rung là gì?
Các nguồn gây rung động phổ biến là gì?
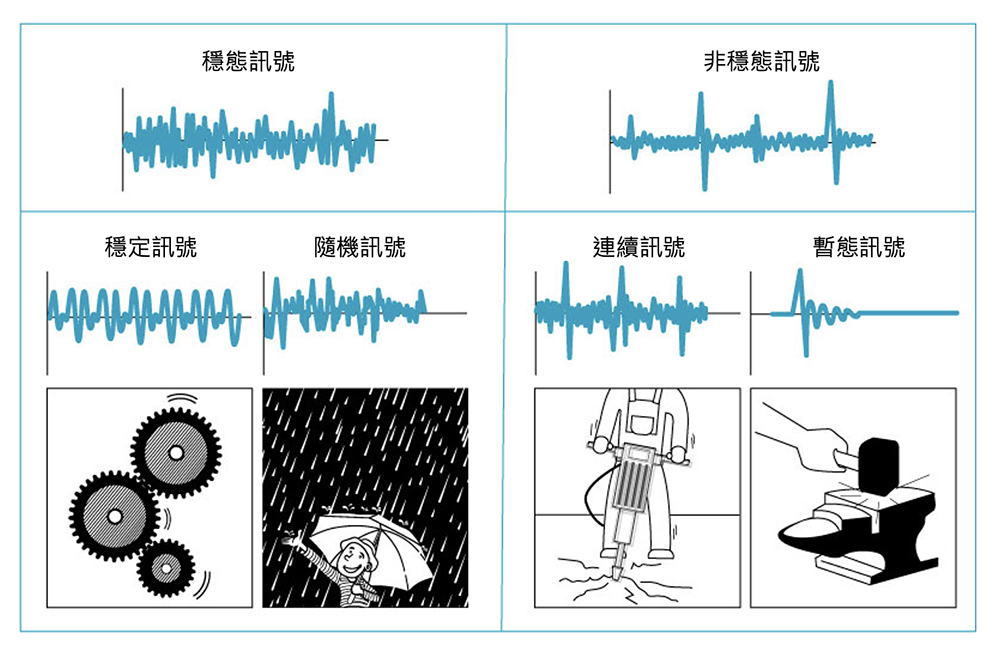
Độ rung chỉ chuyển động qua lại của một vật thể so với điểm tham chiếu đứng yên hoặc trạng thái cân bằng. Nó có thể được tạo thành từ một tần số duy nhất, một vài tần số, hoặc nhiều tần số, và có thể có tính chu kỳ hoặc không có tính chu kỳ (ngẫu nhiên). Nguồn gốc bao gồm sự mất cân bằng tĩnh và động của các vật thể quay, lực quán tính của các vật thể chuyển động qua lại, và sự biến động của tải trọng va đập.

Làm thế nào để phân tích tín hiệu độ rung?
Nguyên lý phân tích phổ FFT
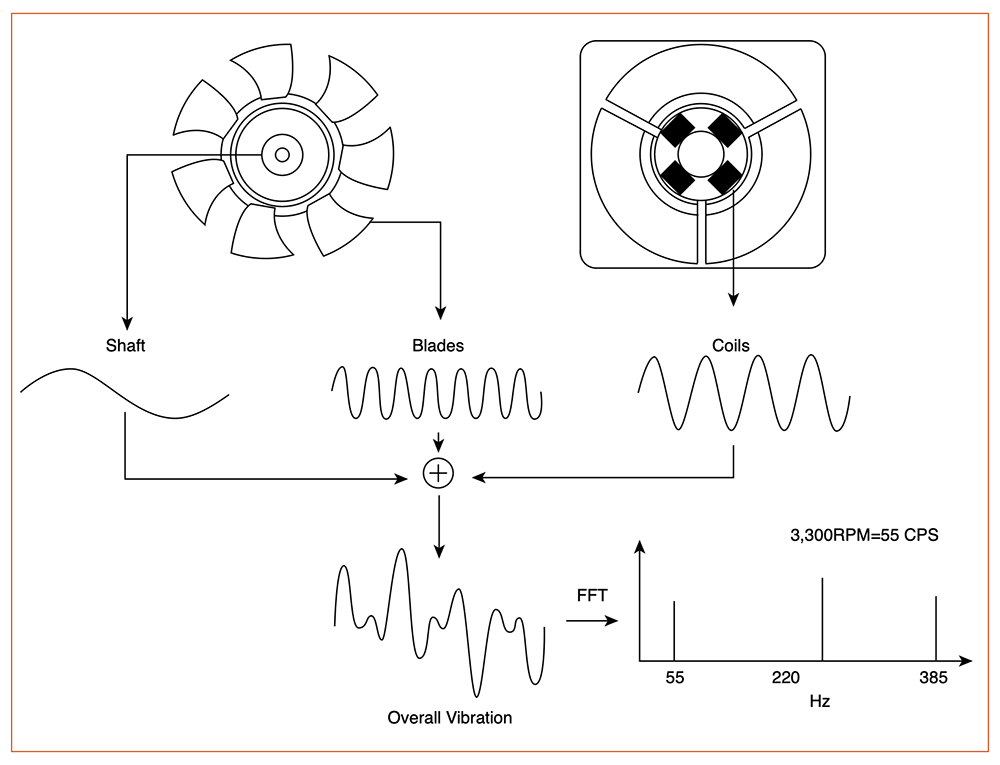
Tín hiệu độ rung được tạo ra bởi nhiều bộ phận. Thông qua Biến đổi Fourier nhanh (FFT), các tín hiệu được chuyển đổi để thu được các thành phần tần số của tín hiệu miền tần số.
Độ rung là gì?
Tại sao thiết bị quay lại tạo ra rung động?
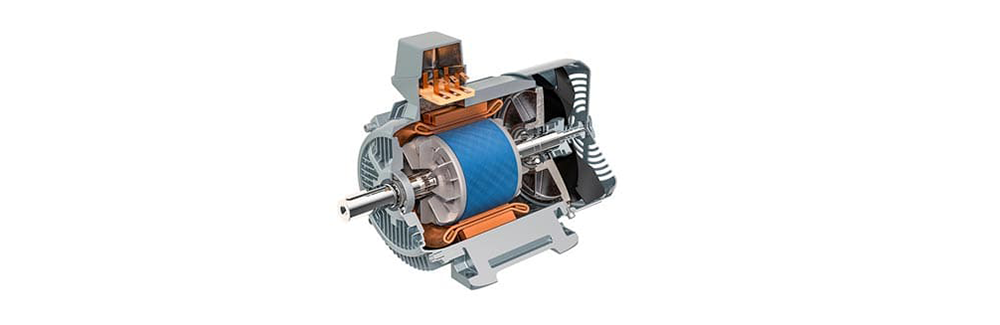
Bất kỳ thiết bị nào quay quanh một tâm đều có thể được gọi là thiết bị quay. Các thiết bị phổ biến trong nhà máy bao gồm quạt, động cơ, máy bơm và máy nén. Cấu trúc thiết bị nhà máy phổ biến khác bao gồm: vít me di chuyển, cuộn băng, cánh tay robot, các cơ cấu quay, cắt, ghép nối, v.v. Tuy nhiên, không có máy móc quay nào có thể ở trong tình trạng hoàn hảo tuyệt đối, do đó khi vận hành, một số lực qua lại sẽ tác động lên máy, tạo ra rung động. Do đó, rung động cơ học mang những ý nghĩa thực chất sau.
Nguyên lý phát hiện của cảm biến (gia tốc kế)
F=m.A

Lực ly tâm và độ rung: Đối với máy móc quay có khối lượng không cân bằng, lực ly tâm (ngoại lực - INPUT) sẽ được tạo ra trong quá trình quay. Ngoại lực ly tâm này gây ra sự biến dạng lặp đi lặp lại của cấu trúc (phản ứng của cấu trúc), đó chính là độ rung (OUTPUT).
Độ rung là gì?
Đơn vị đo độ rung: Sự khác biệt giữa độ dịch chuyển, vận tốc và gia tốc
Biên độ thể hiện độ lớn hoặc cường độ của độ rung, và có thể được biểu diễn bằng ba đại lượng vật lý: độ dịch chuyển, vận tốc và gia tốc. Các cách biểu diễn biên độ phổ biến bao gồm giá trị Đỉnh-Đỉnh (P-P), giá trị Đỉnh (P) và giá trị RMS.
Nếu được biểu thị bằng sóng hình sin, công thức chuyển đổi như sau:
Giá trị P-P = 2 × Giá trị P
Giá trị P = 1.414 × Giá trị RMS
F=m.A

| Đại lượng vật lý biên độ | Ký hiệu | Đơn vị | Cách biểu diễn biên độ | Phạm vi ứng dụng |
|---|---|---|---|---|
| Tần số | F | rpm, cps, Hz, rad/s | ||
| Độ dịch chuyển | D | μm, m, mm, mil | Giá trị Đỉnh-Đỉnh (P-P) hoặc Đỉnh (P) | Dùng cho thiết bị tốc độ thấp và đo độ rung tần số thấp |
| Vận tốc | V | m/s, mm/s, kine | Giá trị hiệu dụng (RMS) hoặc giá trị Đỉnh (P) | Tiêu chuẩn ISO, đơn vị được sử dụng phổ biến nhất |
| Gia tốc | a | m/s2, g, gal | Giá trị hiệu dụng (RMS) | Dùng cho vòng bi và đo độ rung tần số cao |
Độ rung là gì?
Ba yếu tố của độ rung: Biên độ, Tần số và Pha
Ba yếu tố của độ rung: Biên độ, Tần số, Pha
| Hạng mục | Đơn vị | Ý nghĩa | |
|---|---|---|---|
| Biên độ | Độ dịch chuyển | m, mm, µm | Độ lớn của biên độ rung |
| Vận tốc | m/s, mm/s | Tốc độ của rung động | |
| Gia tốc | m/s^2, g | Sự thay đổi tốc độ rung | |
| Tần số | Hz hoặc RPM(CPM) | Số lần rung động trong một đơn vị thời gian; có thể dùng để xác định nguồn gốc rung động | |
| Pha (Góc pha) | degree | So sánh Pha (độ) của vị trí tương đối giữa hai vật thể rung có thể xác định chế độ rung | |
Độ rung là gì?
Đo độ rung nên xem xét độ dịch chuyển, vận tốc hay gia tốc?
Độ rung của thiết bị có thể được thể hiện qua Độ dịch chuyển (Displacement), Vận tốc (Velocity) và Gia tốc (Acceleration). Các thông số khác nhau phù hợp để quan sát các trạng thái thiết bị và dải tần số khác nhau. Trong thực tế khi đo độ rung, nên chọn thông số đo phù hợp dựa trên tốc độ quay, cấu trúc cơ học của thiết bị và loại lỗi cần chẩn đoán.
Độ dịch chuyển (Displacement)
Đại diện cho khoảng cách di chuyển của thiết bị khi rung, thường được biểu thị bằng đơn vị µm, mm, v.v. Nó phù hợp hơn để quan sát các thiết bị tần số thấp, tốc độ thấp và độ rung của trục, giúp chúng ta hiểu được mức độ sai lệch thực tế của độ rung thiết bị.
Vận tốc (Velocity)
Đại diện cho mức độ thay đổi của độ dịch chuyển rung theo thời gian, thường được biểu thị bằng mm/s. Nó phản ánh cường độ rung tổng thể của thiết bị quay, vì vậy vận tốc rung thường được sử dụng để đánh giá chất lượng rung của các thiết bị quay như động cơ, máy bơm, quạt và máy nén.
Gia tốc (Acceleration)
Đại diện cho mức độ thay đổi của vận tốc rung theo thời gian, thường được biểu thị bằng m/s² hoặc g. Nó nhạy cảm hơn với các tín hiệu tần số cao và va đập, do đó phù hợp để phân tích độ rung của vòng bi, bánh răng và các khuyết tật cơ học giai đoạn đầu.
| Thông số đo | Phù hợp để quan sát | Ứng dụng phổ biến |
|---|---|---|
| Độ dịch chuyển | Rung động tần số thấp | Tốc độ thấp, độ rung của trục |
| Vận tốc | Tần số trung bình, cường độ rung tổng thể | Động cơ, máy bơm, quạt, máy nén |
| Gia tốc | Tần số cao, tín hiệu va đập | Vòng bi, bánh răng, lỗi giai đoạn đầu |
Độ rung là gì?
Các rung động bất thường phổ biến của thiết bị là gì?
Bản thân thiết bị khi hoạt động sẽ sinh ra rung động, do đó "có rung động" không nhất thiết có nghĩa là thiết bị gặp bất thường. Chỉ khi biên độ, tần số hoặc đặc điểm rung động có sự khác biệt rõ rệt so với trạng thái hoạt động bình thường, thì mới có thể cho thấy sự bất thường ở cấu trúc thiết bị, rô-to, vòng bi hoặc các bộ phận cơ học khác.
Các rung động bất thường phổ biến của thiết bị bao gồm:
1. Mất cân bằng (Unbalance)
Khi khối lượng rô-to phân bố không đều, lực ly tâm có tính chu kỳ sẽ được tạo ra khi quay. Phổ độ rung thường có thể quan sát thấy tần số quay 1X rõ rệt.
2. Lệch tâm (Misalignment)
Khi động cơ và trục đầu tải không được căn chỉnh chính xác, có thể xảy ra rung động hướng kính hoặc hướng trục. Trong phổ thường có thể quan sát thấy các thành phần tần số quay 1X, 2X.
3. Lỏng lẻo cơ học (Mechanical Looseness)
Đế thiết bị, bu-lông hoặc các bộ phận cấu trúc bị lỏng có thể khuếch đại độ rung và tạo ra các đa tần số, va đập hoặc các đặc điểm rung động không ổn định.
4. Khuyết tật vòng bi (Bearing Defect)
Khi vòng trong, vòng ngoài, con lăn hoặc lồng giữ của vòng bi bị mòn và hư hỏng, các va đập tần số cao và các tần số đặc trưng lỗi vòng bi cụ thể có thể xuất hiện.
5. Cộng hưởng (Resonance)
Khi tần số kích thích do hoạt động của thiết bị tạo ra gần với tần số tự nhiên của cấu trúc cơ học, biên độ có thể bị khuếch đại đáng kể, và việc hoạt động trong thời gian dài có thể làm tăng nguy cơ hư hỏng thiết bị.
Thông qua việc phân tích chéo các thông tin như xu hướng độ rung, phổ FFT và tốc độ quay của thiết bị, có thể nhận diện thêm các đặc điểm bất thường khác nhau, giúp các kỹ sư thu hẹp phạm vi nguyên nhân gây ra lỗi.
Đo độ rung
Tránh những tổn thất nghiêm trọng hơn thông qua công nghệ đo độ rung
Rung động nhẹ sẽ tạo ra tiếng ồn, làm cho những người trong môi trường đó cảm thấy khó chịu hoặc gây ra sai số cho máy móc và dụng cụ chính xác đang hoạt động; khi rung động trở nên nghiêm trọng hơn, nó có thể gây hại cho cơ thể con người hoặc làm hỏng máy móc và dụng cụ. Hầu hết các máy móc, thiết bị và cấu trúc đều có vấn đề về rung động: chẳng hạn như động cơ ô tô, tua-bin máy bay, động cơ máy móc, trục chính của máy công cụ, sàn nhà của các tòa nhà, v.v. Theo kinh nghiệm trước đây, công việc bảo trì quản lý chất lượng máy móc thường chỉ được thực hiện khi có vấn đề xảy ra; nhưng khi rung động bất thường xuất hiện, thông thường rất khó phát hiện nhưng lại dễ gây ra hao mòn cho các bộ phận khác, dẫn đến những tổn thất nghiêm trọng hơn.
Thông qua thuật toán đặc biệt do Good Tech phát triển và kết hợp với cơ sở dữ liệu tiêu chuẩn, sau khi tích lũy dữ liệu đo từ thiết bị máy móc, việc phân tích dữ liệu có thể xác định các giá trị ngưỡng tiêu chuẩn, giúp ích cho việc đo lường tuần tra để biết thiết bị có bình thường hay không. Công nghệ đo độ rung không còn chỉ là đo độ rung cơ bản, mà có thể tích cực sử dụng dữ liệu đo độ rung để cung cấp tài liệu tham khảo cho bảo trì dự đoán máy móc và dụng cụ. Sử dụng dữ liệu đo để giám sát tình trạng hoạt động của máy móc và dụng cụ giúp sửa chữa sớm, tránh tình trạng phải ngừng máy để sửa chữa trong quá trình sản xuất, giúp giảm hiệu quả chi phí vận hành cho các doanh nghiệp liên quan.

Đo độ rung
Đo độ rung được ứng dụng như thế nào trong bảo trì dự đoán thiết bị?
Sự thay đổi của độ rung đại diện cho sự thay đổi hoạt động cơ học. Khi độ rung tăng lên, điều đó thường có nghĩa là máy móc đang có vấn đề. Độ rung chỉ là biểu hiện của tình trạng máy móc; việc giảm độ rung thực chất là làm giảm lực tác dụng gây ra rung động. Sự xuất hiện của lực tác dụng này có thể bắt nguồn từ một số nguyên nhân cơ học nhất định, chẳng hạn như mất cân bằng, lệch tâm, v.v. Không thể loại bỏ hoàn toàn độ rung, chỉ có thể giảm nó xuống dưới một mức độ nhất định.
Đánh giá tình trạng sức khỏe của rô-to bằng cách đo độ rung ở các bộ phận không quay của máy móc rô-to
Bất kỳ thiết bị nào quay quanh một tâm đều có thể được gọi là thiết bị quay (máy móc rô-to). Các thiết bị phổ biến trong nhà máy bao gồm quạt, động cơ, máy bơm và máy nén.
Không có máy móc rô-to nào có thể ở trong tình trạng hoàn hảo tuyệt đối, do đó khi vận hành, một số lực qua lại sẽ tác động lên máy, tạo ra rung động. Hơn nữa, quá trình di chuyển của cánh tay robot hoặc thiết bị vận chuyển cơ học cũng liên quan đến chuyển động của các thiết bị cơ học như hoạt động của động cơ và đường trượt vít me, trong đó các hành động di chuyển, quay, qua lại, dừng, v.v. đều sẽ tạo ra một mức độ hành vi rung động nhất định. Có thể đánh giá chất lượng của thiết bị máy móc bằng cách giám sát các hành vi rung động do các hành động nêu trên tạo ra, và sử dụng việc giám sát sự thay đổi độ rung trong quá trình sản xuất để đánh giá sự khác biệt trong kết quả của quy trình.